具身智能机器人正站在产业爆发的临界点。人形机器人、四足机器人、双臂协作机械臂、复合移动机器人不断刷新融资纪录与量产节奏,自由度从工业机械臂的 6 轴一路攀升至人形本体的 30 轴、40 轨甚至更多。机器人第一次需要像"生物"一样,用一整副"身体"去感知和运动。
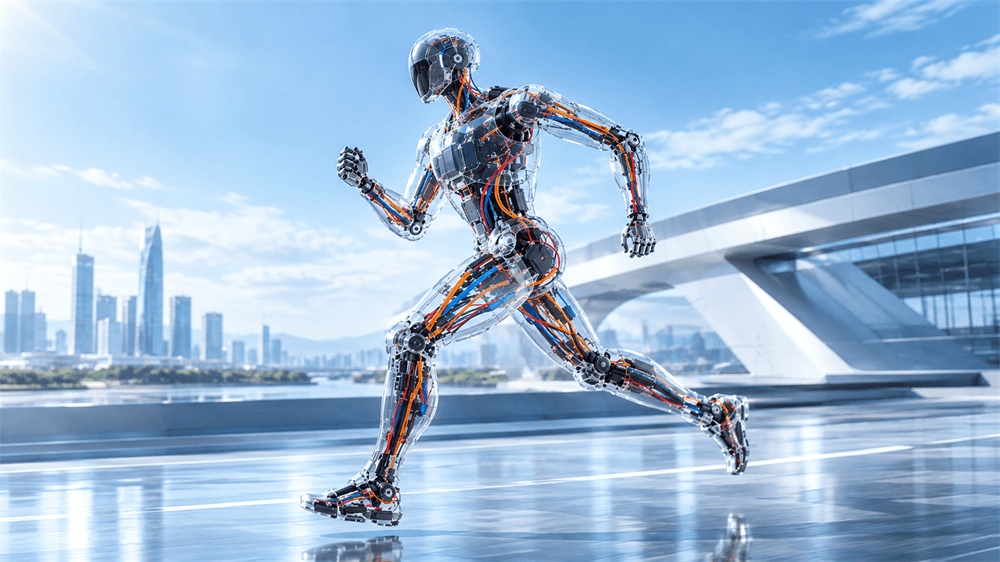
而在关节与关节之间、本体与末端之间,承载这一切的,是常被忽视的"神经网络"——线缆。线缆也是机器人运动环节中容易被忽略的部分。
具身智能机器人全身线束总长可达数百米,包含动力电缆、信号线、传感器线、气动管路等多种类型,穿越肩、肘、腕、髋、膝、踝等几乎全部旋转关节。需要对机器人运动过程中随行电缆、气管,包布,波纹管管线包做动态仿真,评估运动过程中管线张力、弯曲半径、扭转角、接触受力,排查运动中拉扯、弯折失效风险等问题。
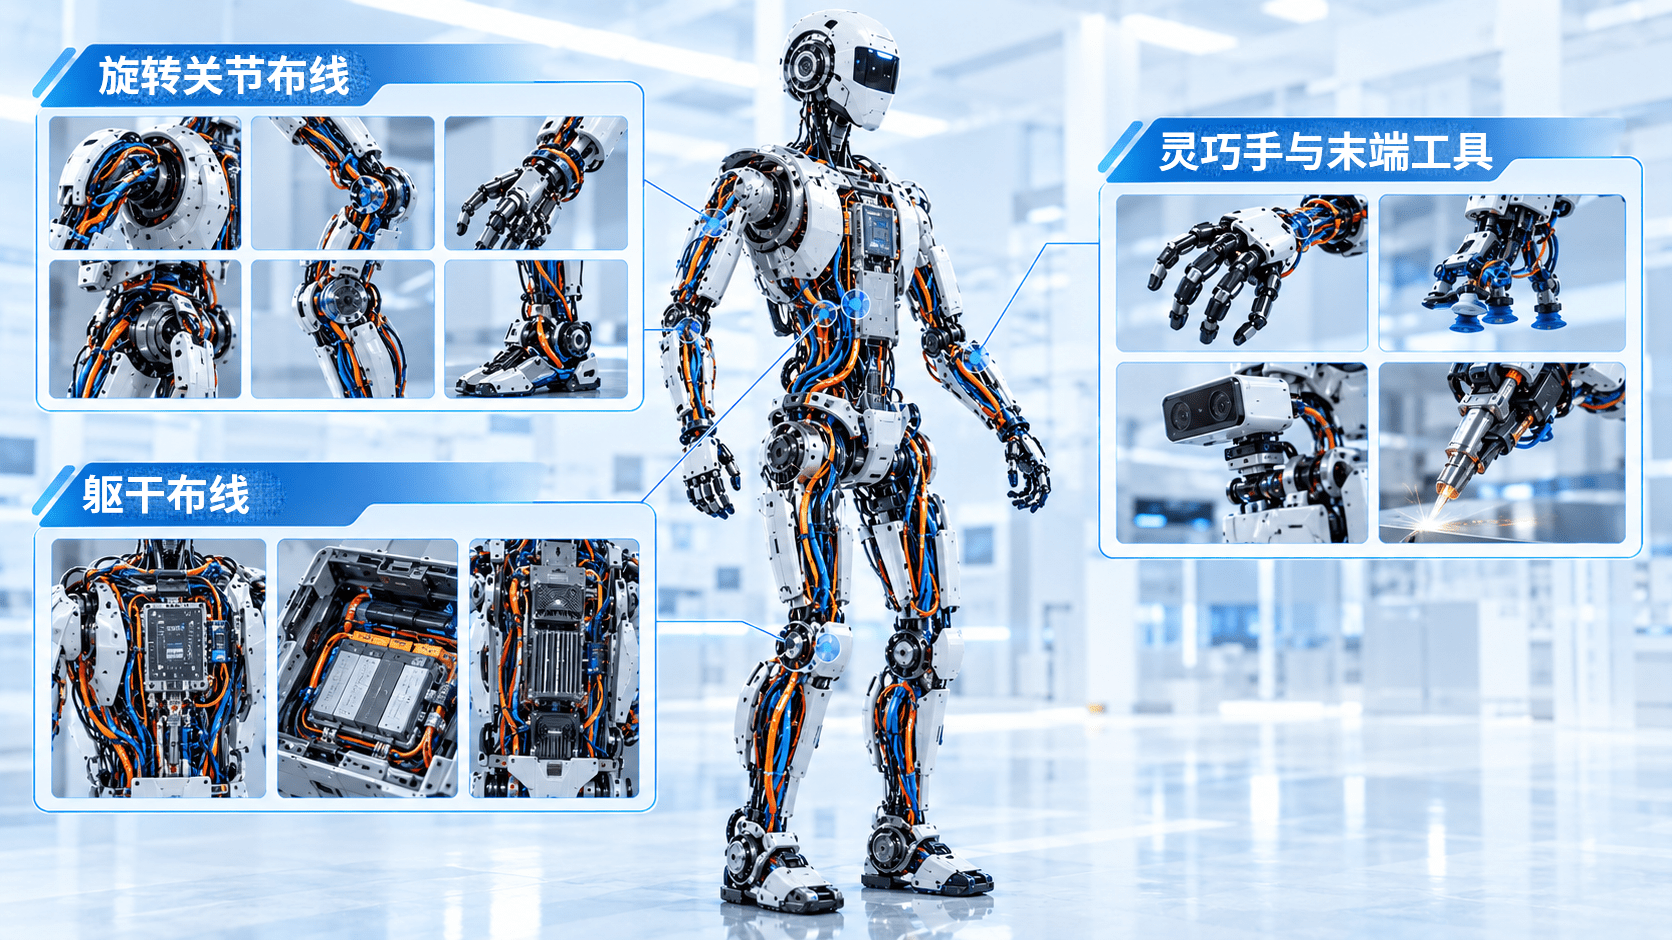
传统“凭经验布线 + 打样验证 + 出现问题再迭代”的开发模式,迭代周期长,样机验证成本居高不下。
针对具身机器人线束开发的各类痛点,北京和远科技推出 IPS 柔性线缆仿真解决方案。IPS 软件核心技术源自德国弗劳恩霍夫协会旗下 ITWM 与 FCC 研究机构,已在国内外多家头部车企、工程机械、轨道交通等行业落地项目。成熟的技术积累,支撑线缆设计仿真业务开展。
1.线缆属性精准定义
IPS 内置基础线芯材料与绝缘层材料库,支持自定义扩充材料;
依托软件内置线缆刚度计算工具,自动输出线束线密度、弯曲刚度、扭转刚度、拉伸刚度,服务后续受力仿真计算,计算结果可保存模板,沉淀企业自有材料库。
省去复杂前处理流程,完成线束物理属性参数定义即可开展分析;
关节运动过程实时运算,拖动滑块即可查看任意姿态下线缆形态;
方案迭代效率高,调整线束参数即可重新执行仿真计算。
交互界面直观,便于工程师快速熟悉使用;
配套完整手册、专业培训以及技术支持服务;
可对接 CATIA、NX、SolidWorks 等主流 CAD 数据,优化完成的线缆数据能够回传三维设计软件,实现设计闭环。
1. 线缆弯曲半径:针对关节旋转位置反复弯折的线缆,实时采集运动过程弯曲半径变化,云图标记风险区域,工程师以此优化走线路径以及固定点布置方案。
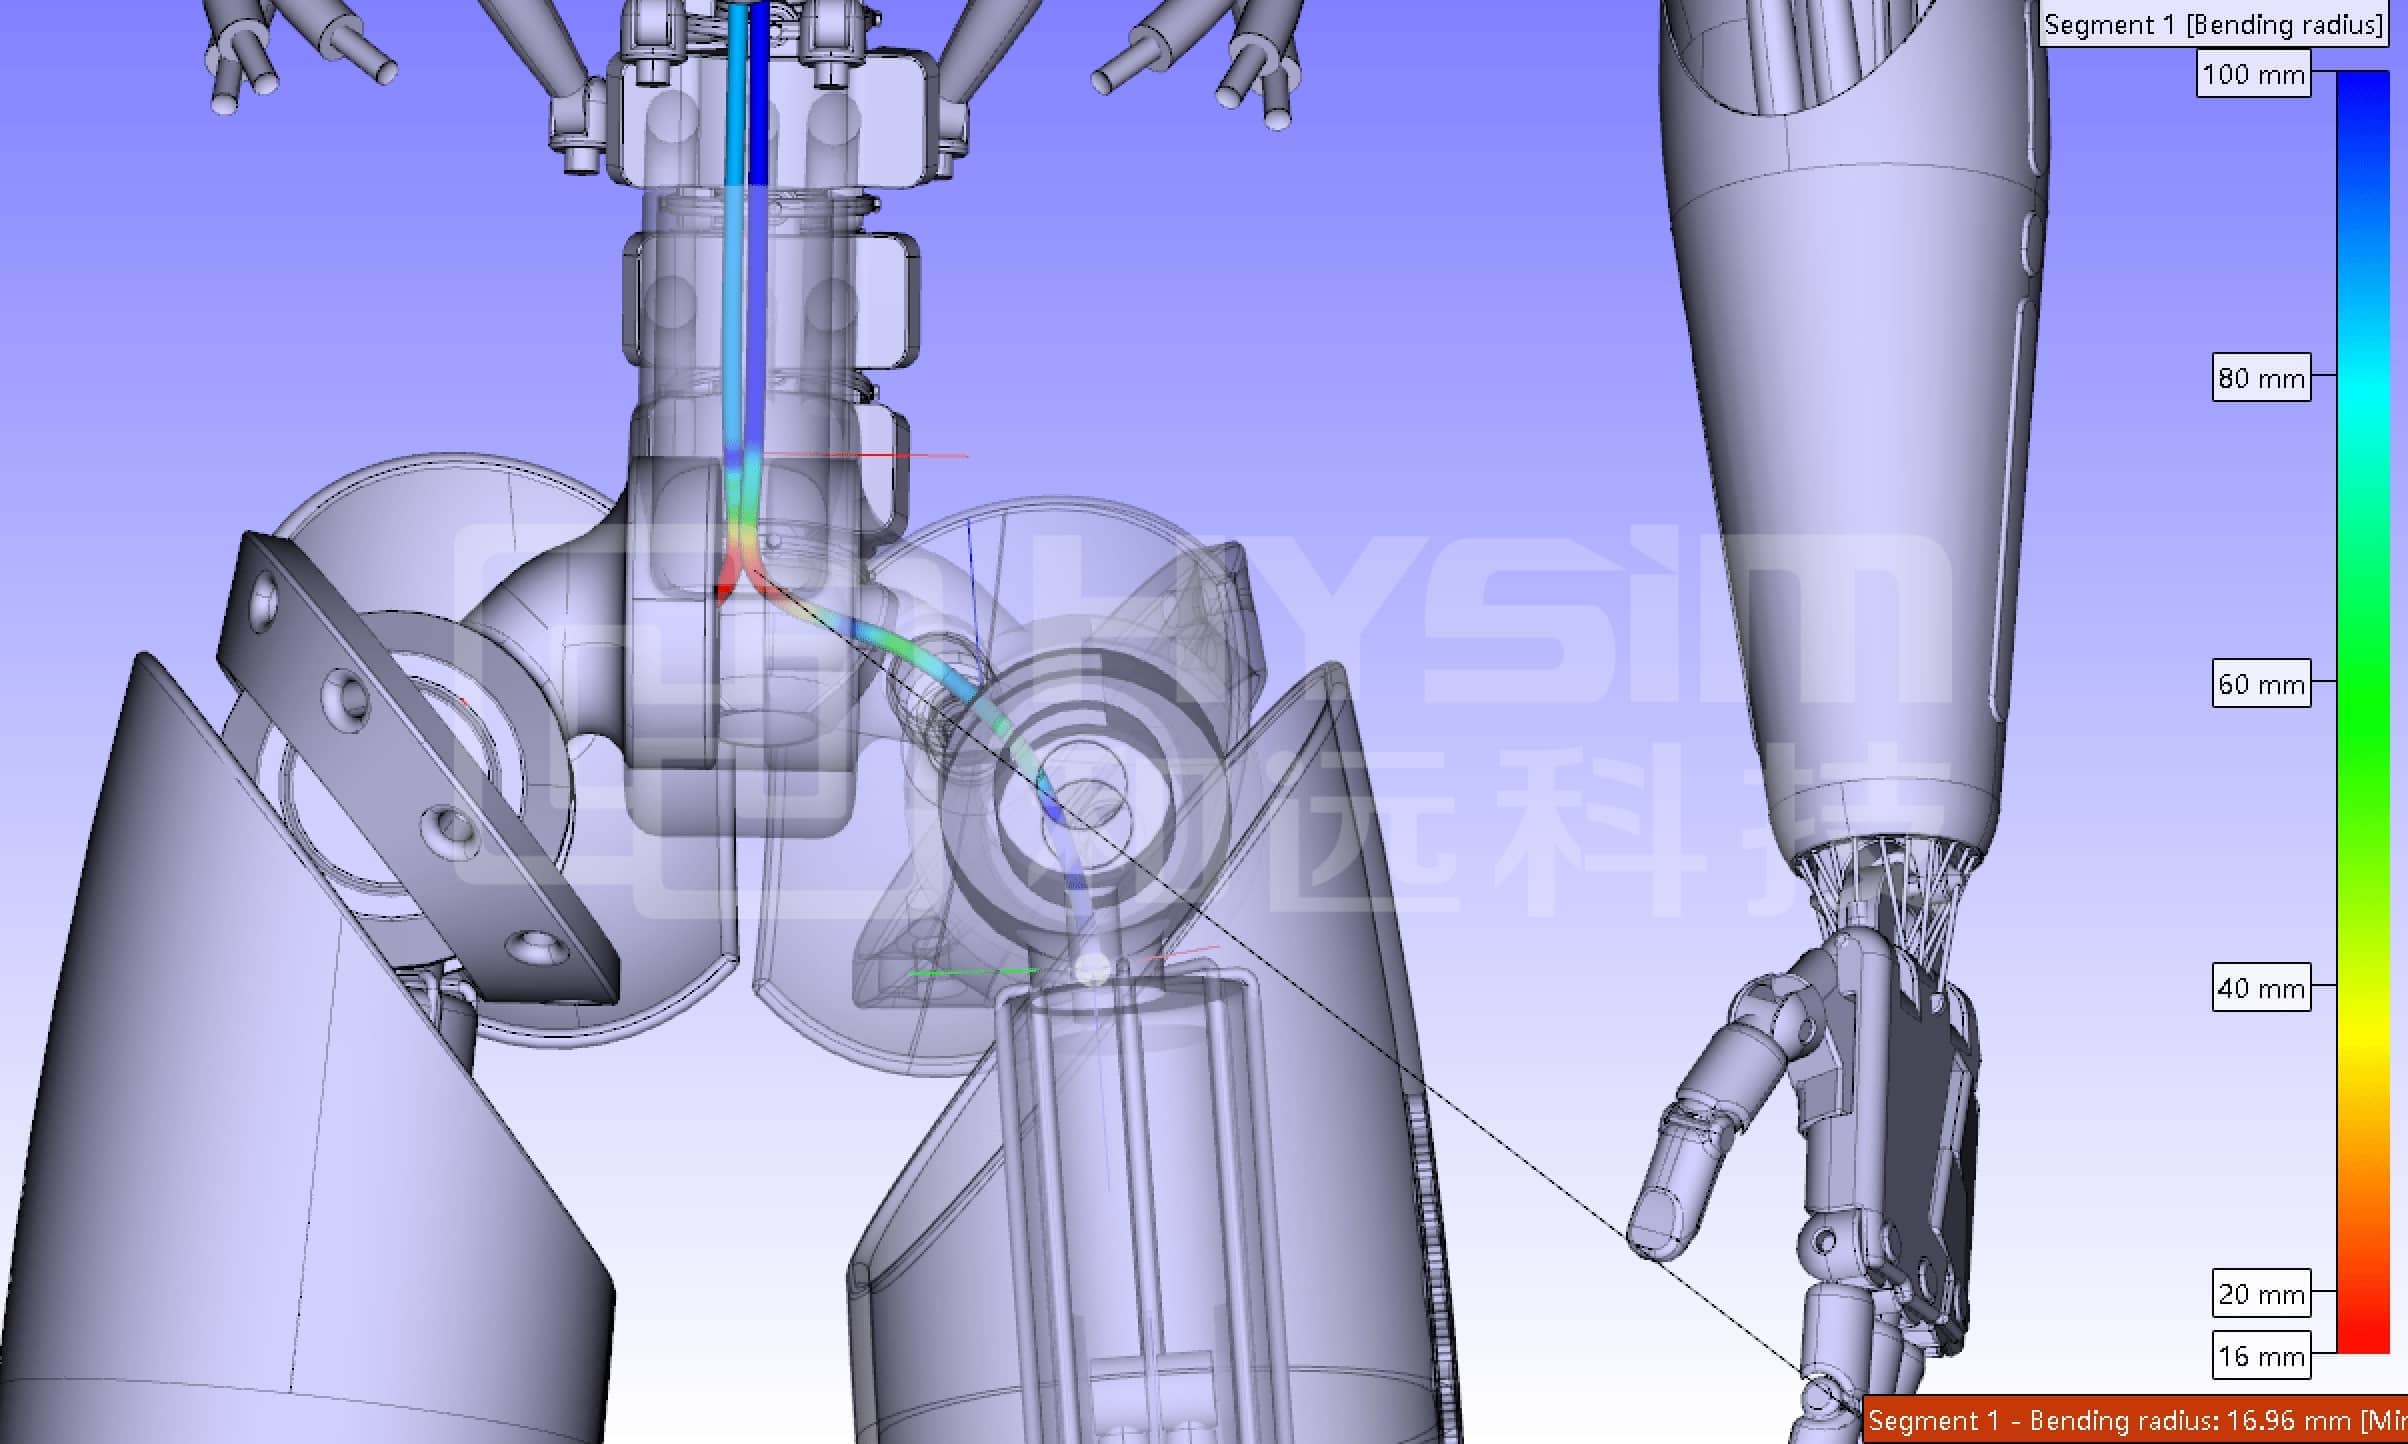
2. 线缆扭转角:针对关节、末端执行器等跟随旋转的线缆,实时监测扭转角变化,规避扭转累积带来的护套破损、信号异常等问题。
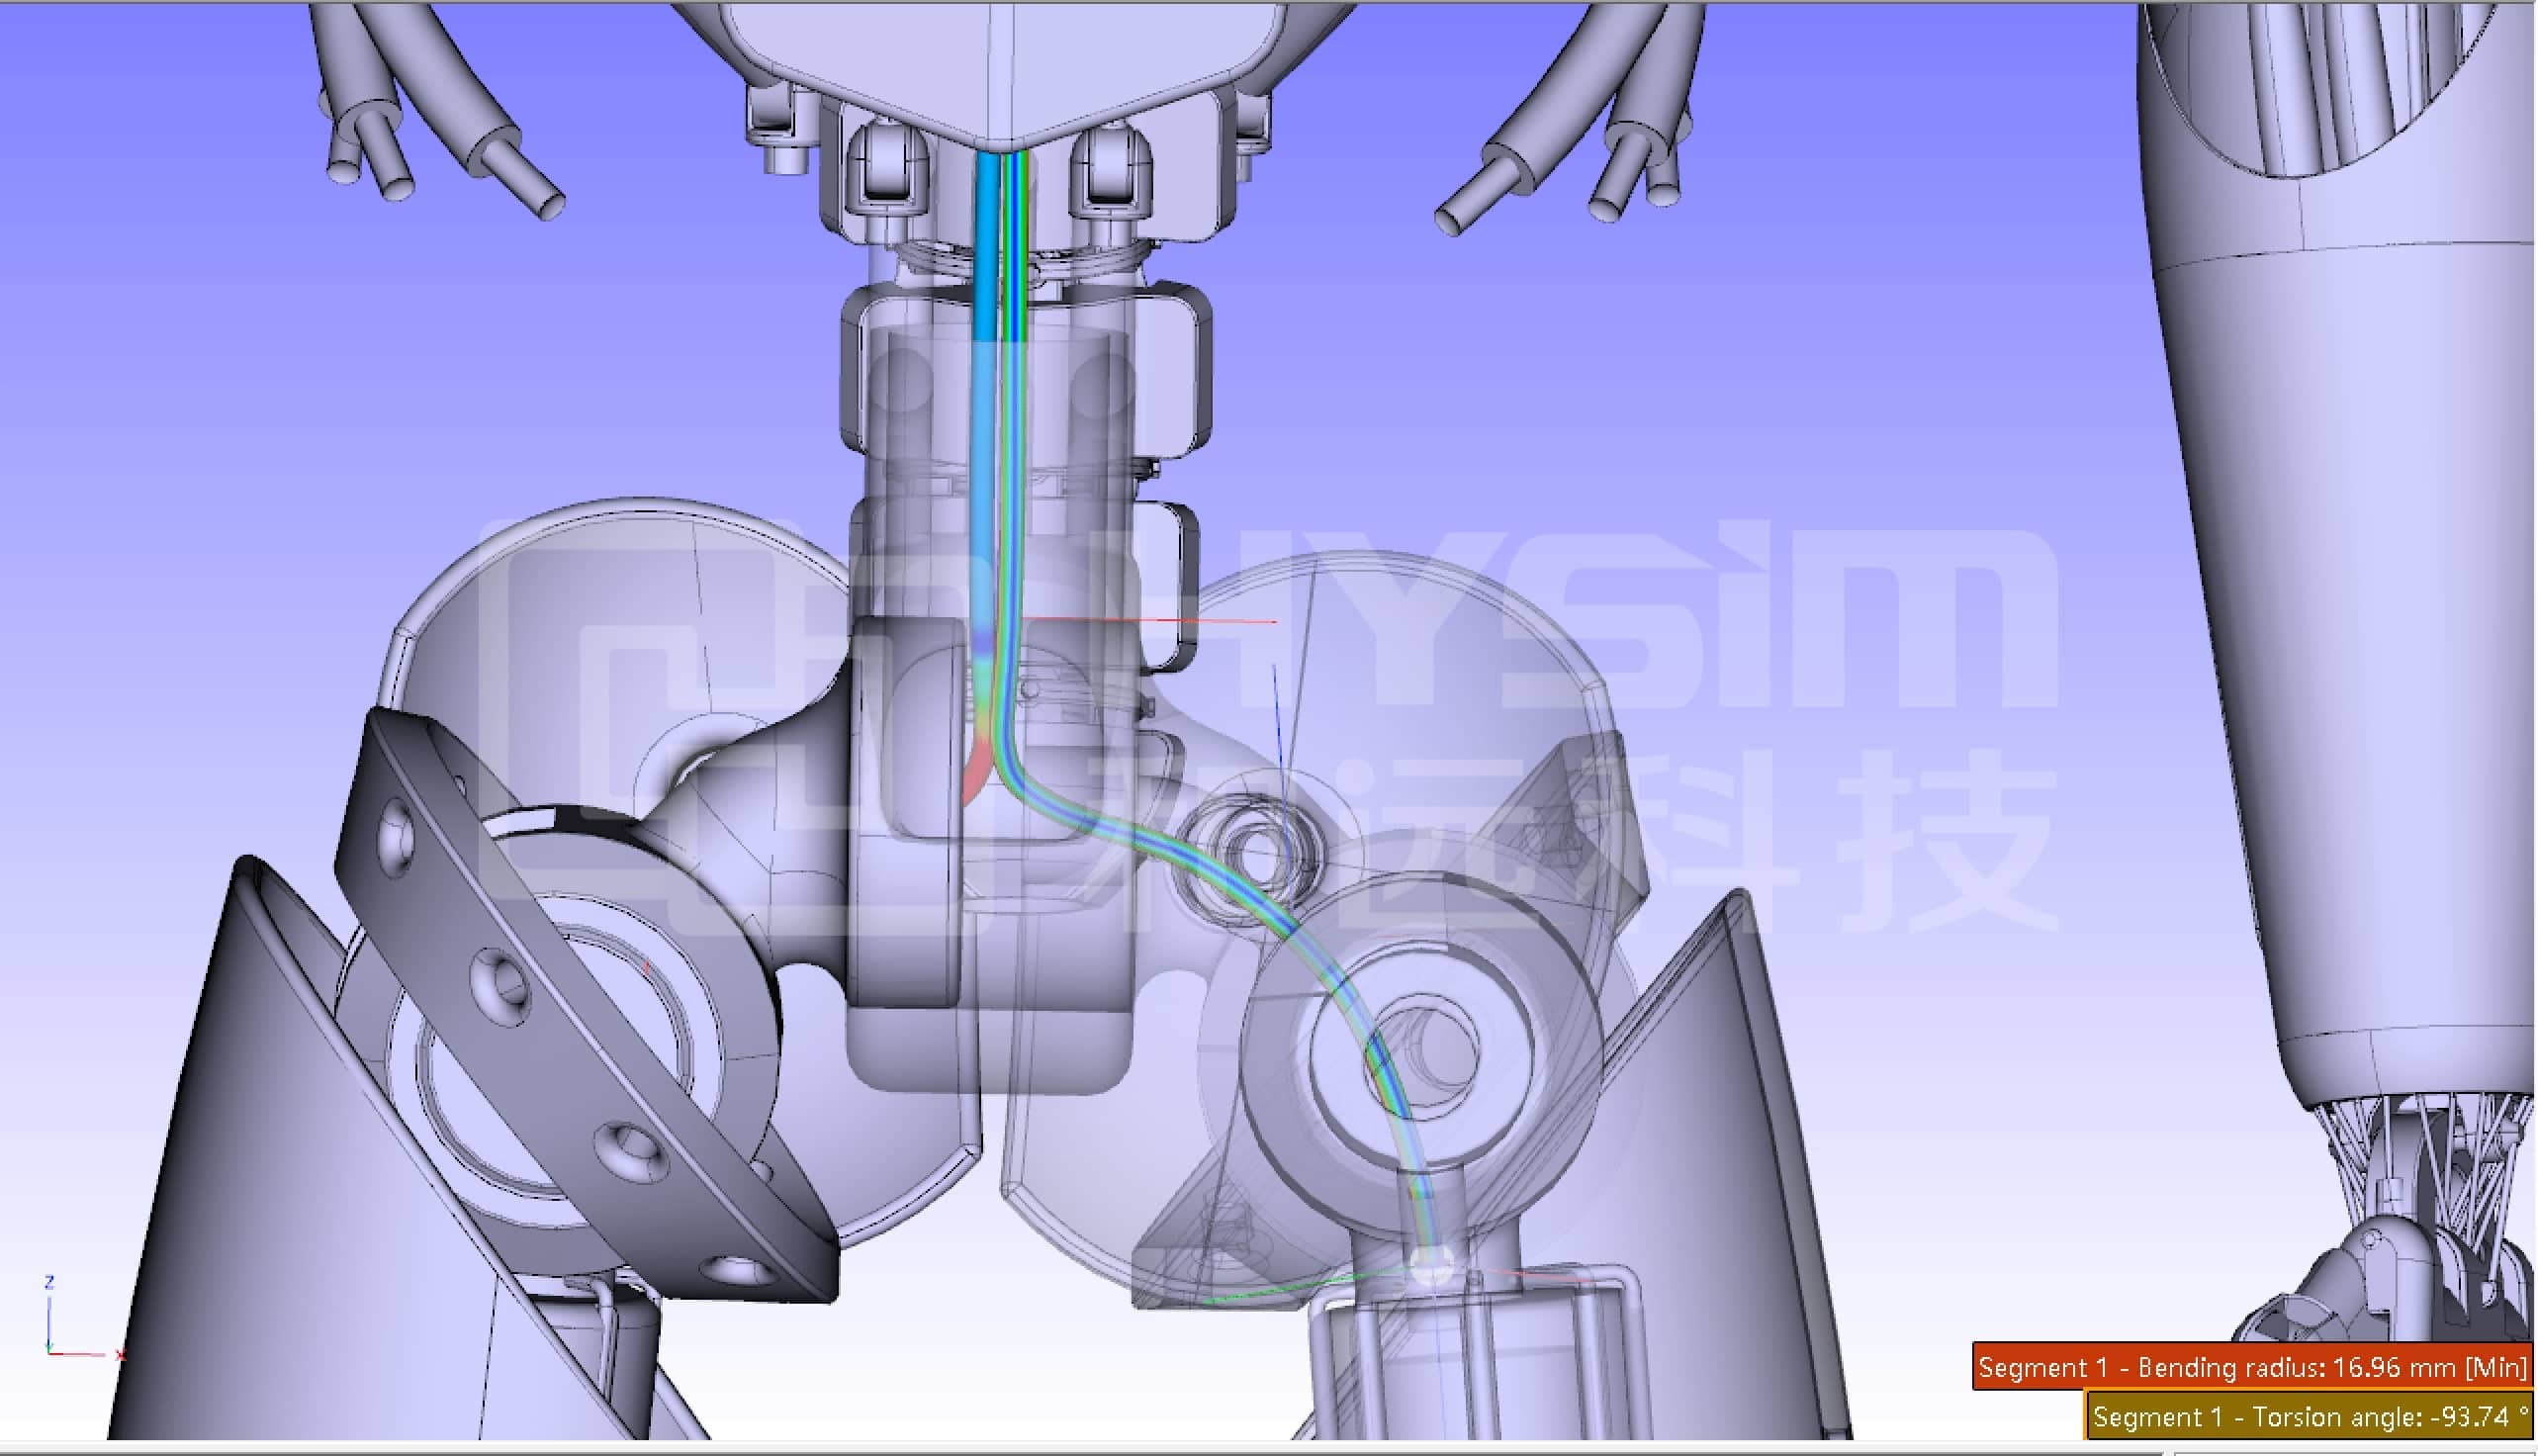
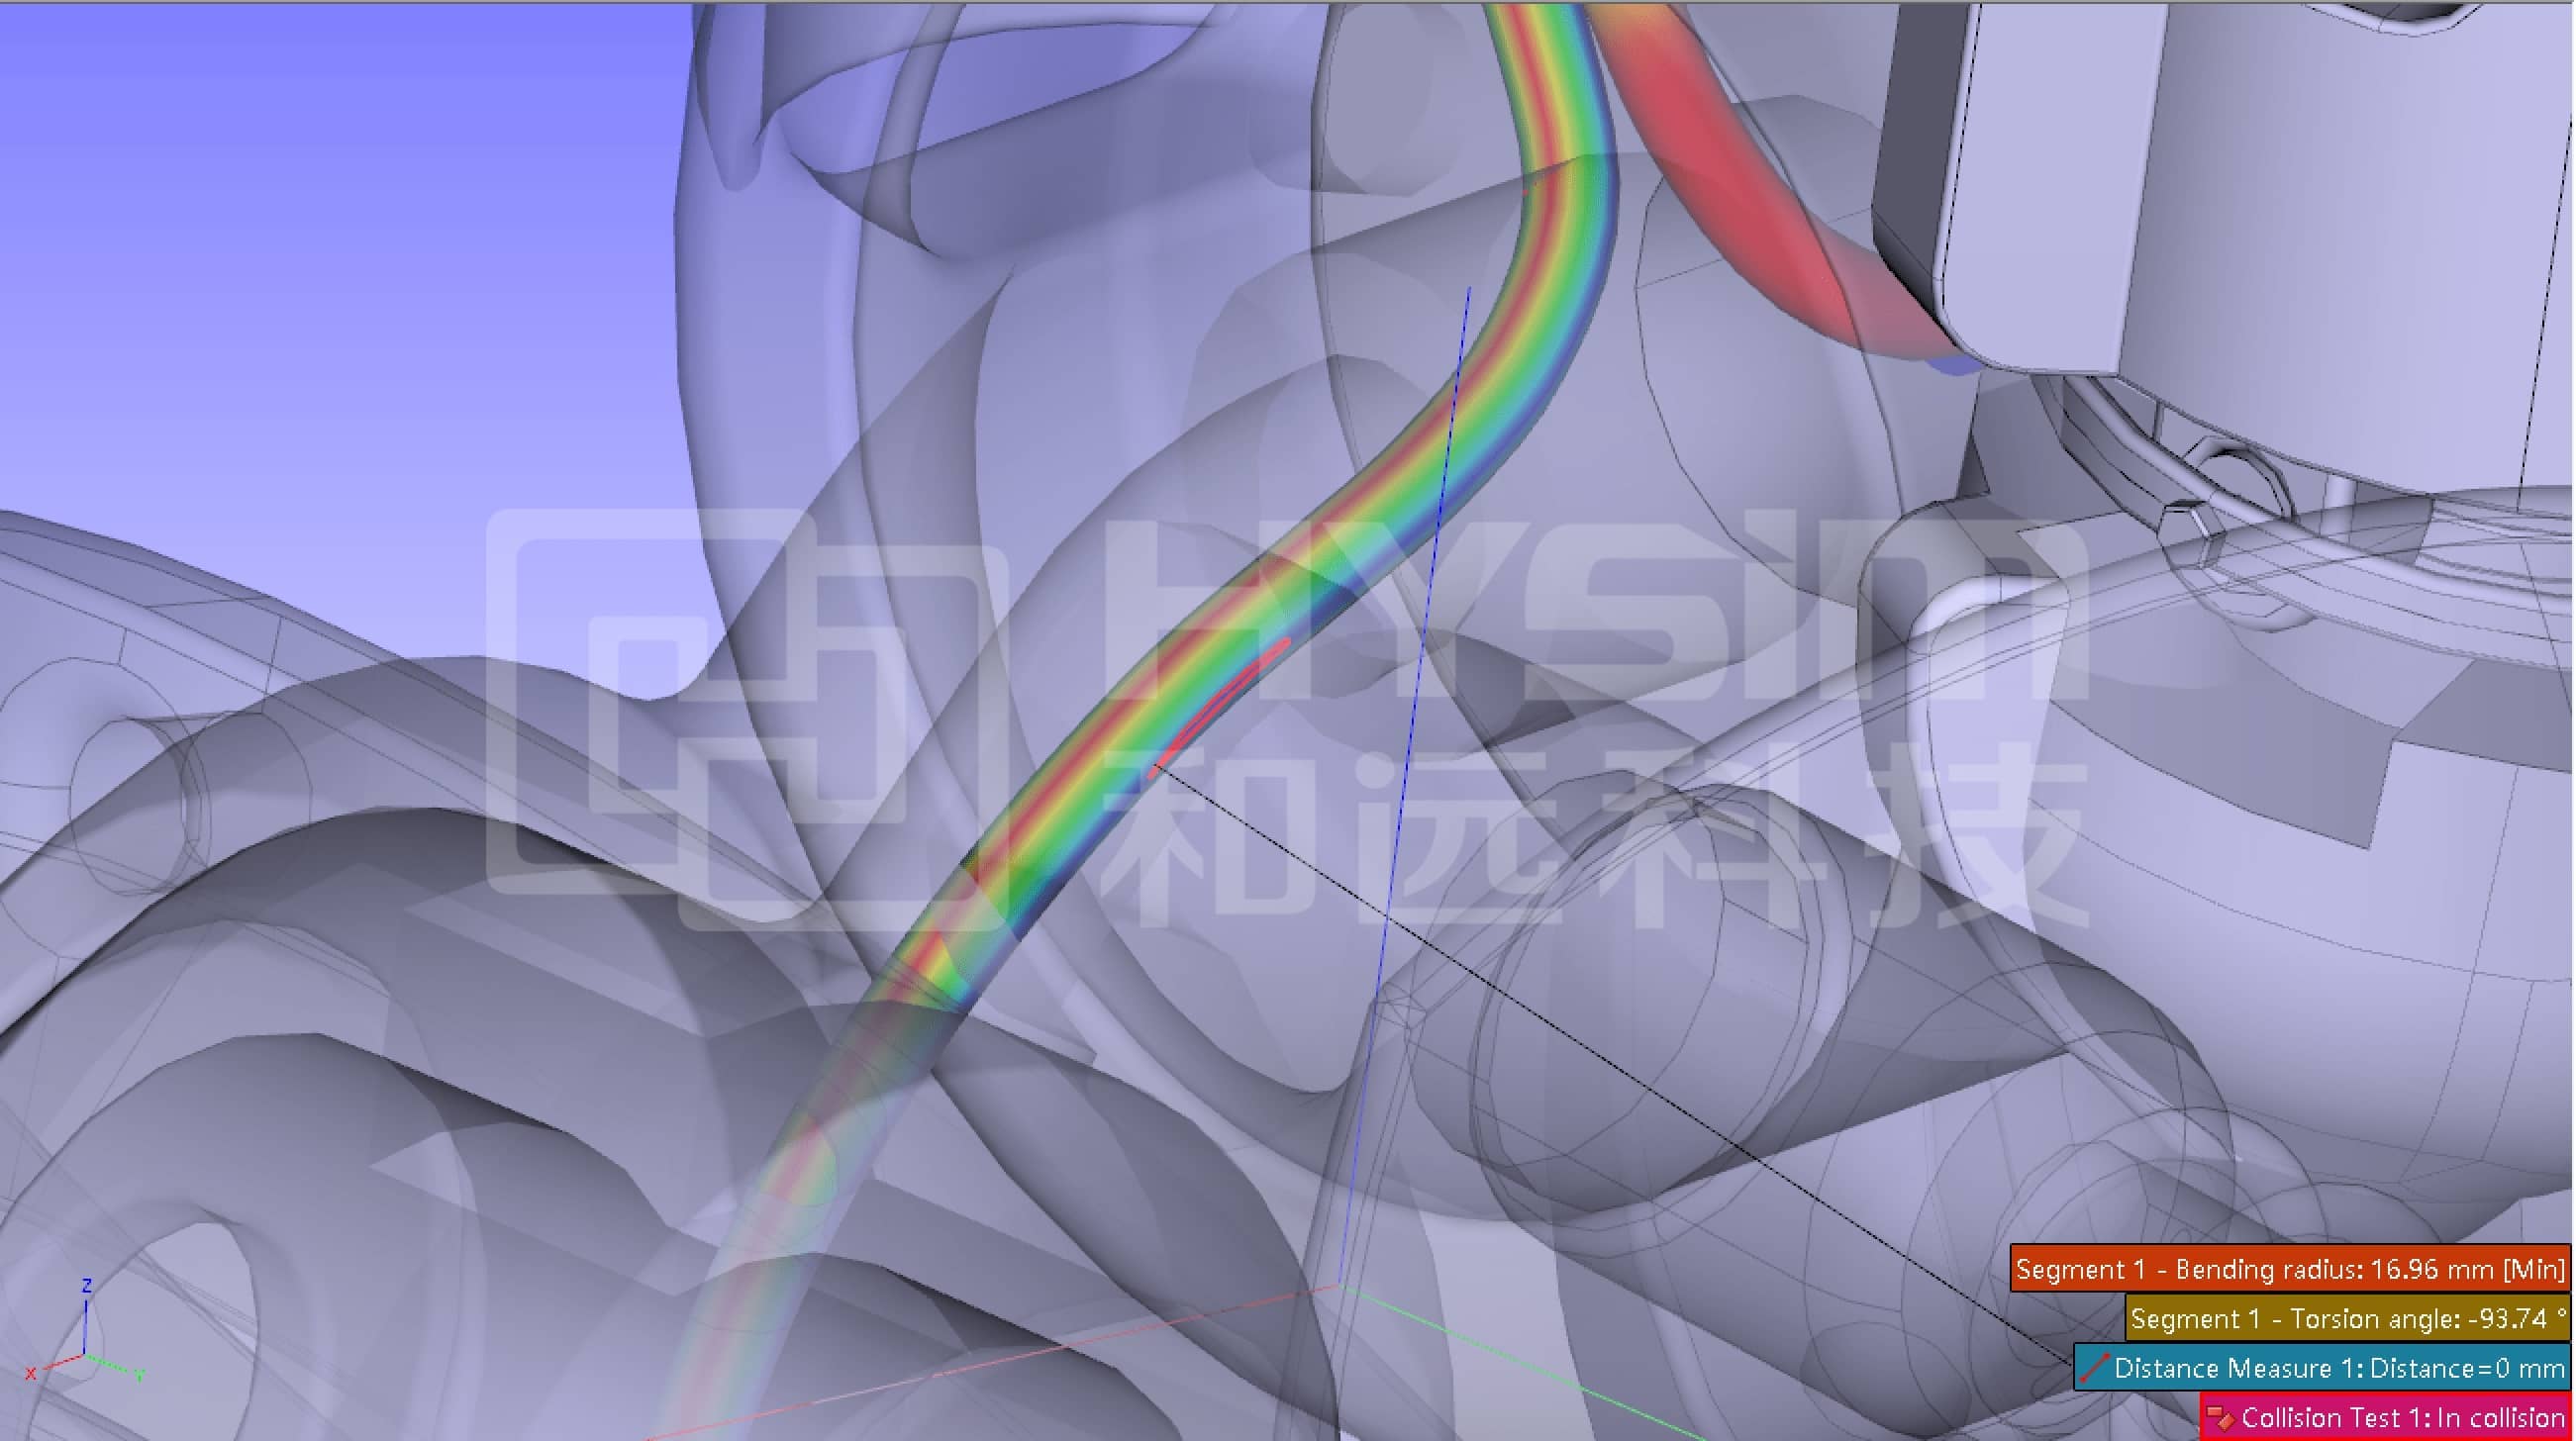
3. 线缆与周边件干涉/间隙:IPS 将线缆与机器人关节运动模型关联,线缆跟随关节运动同步呈现空间几何形态。借助内置测量工具,实时获取运动状态中线缆与减速器、电机、结构件的间距,输出报告定位发生干涉的关节角度与姿态。
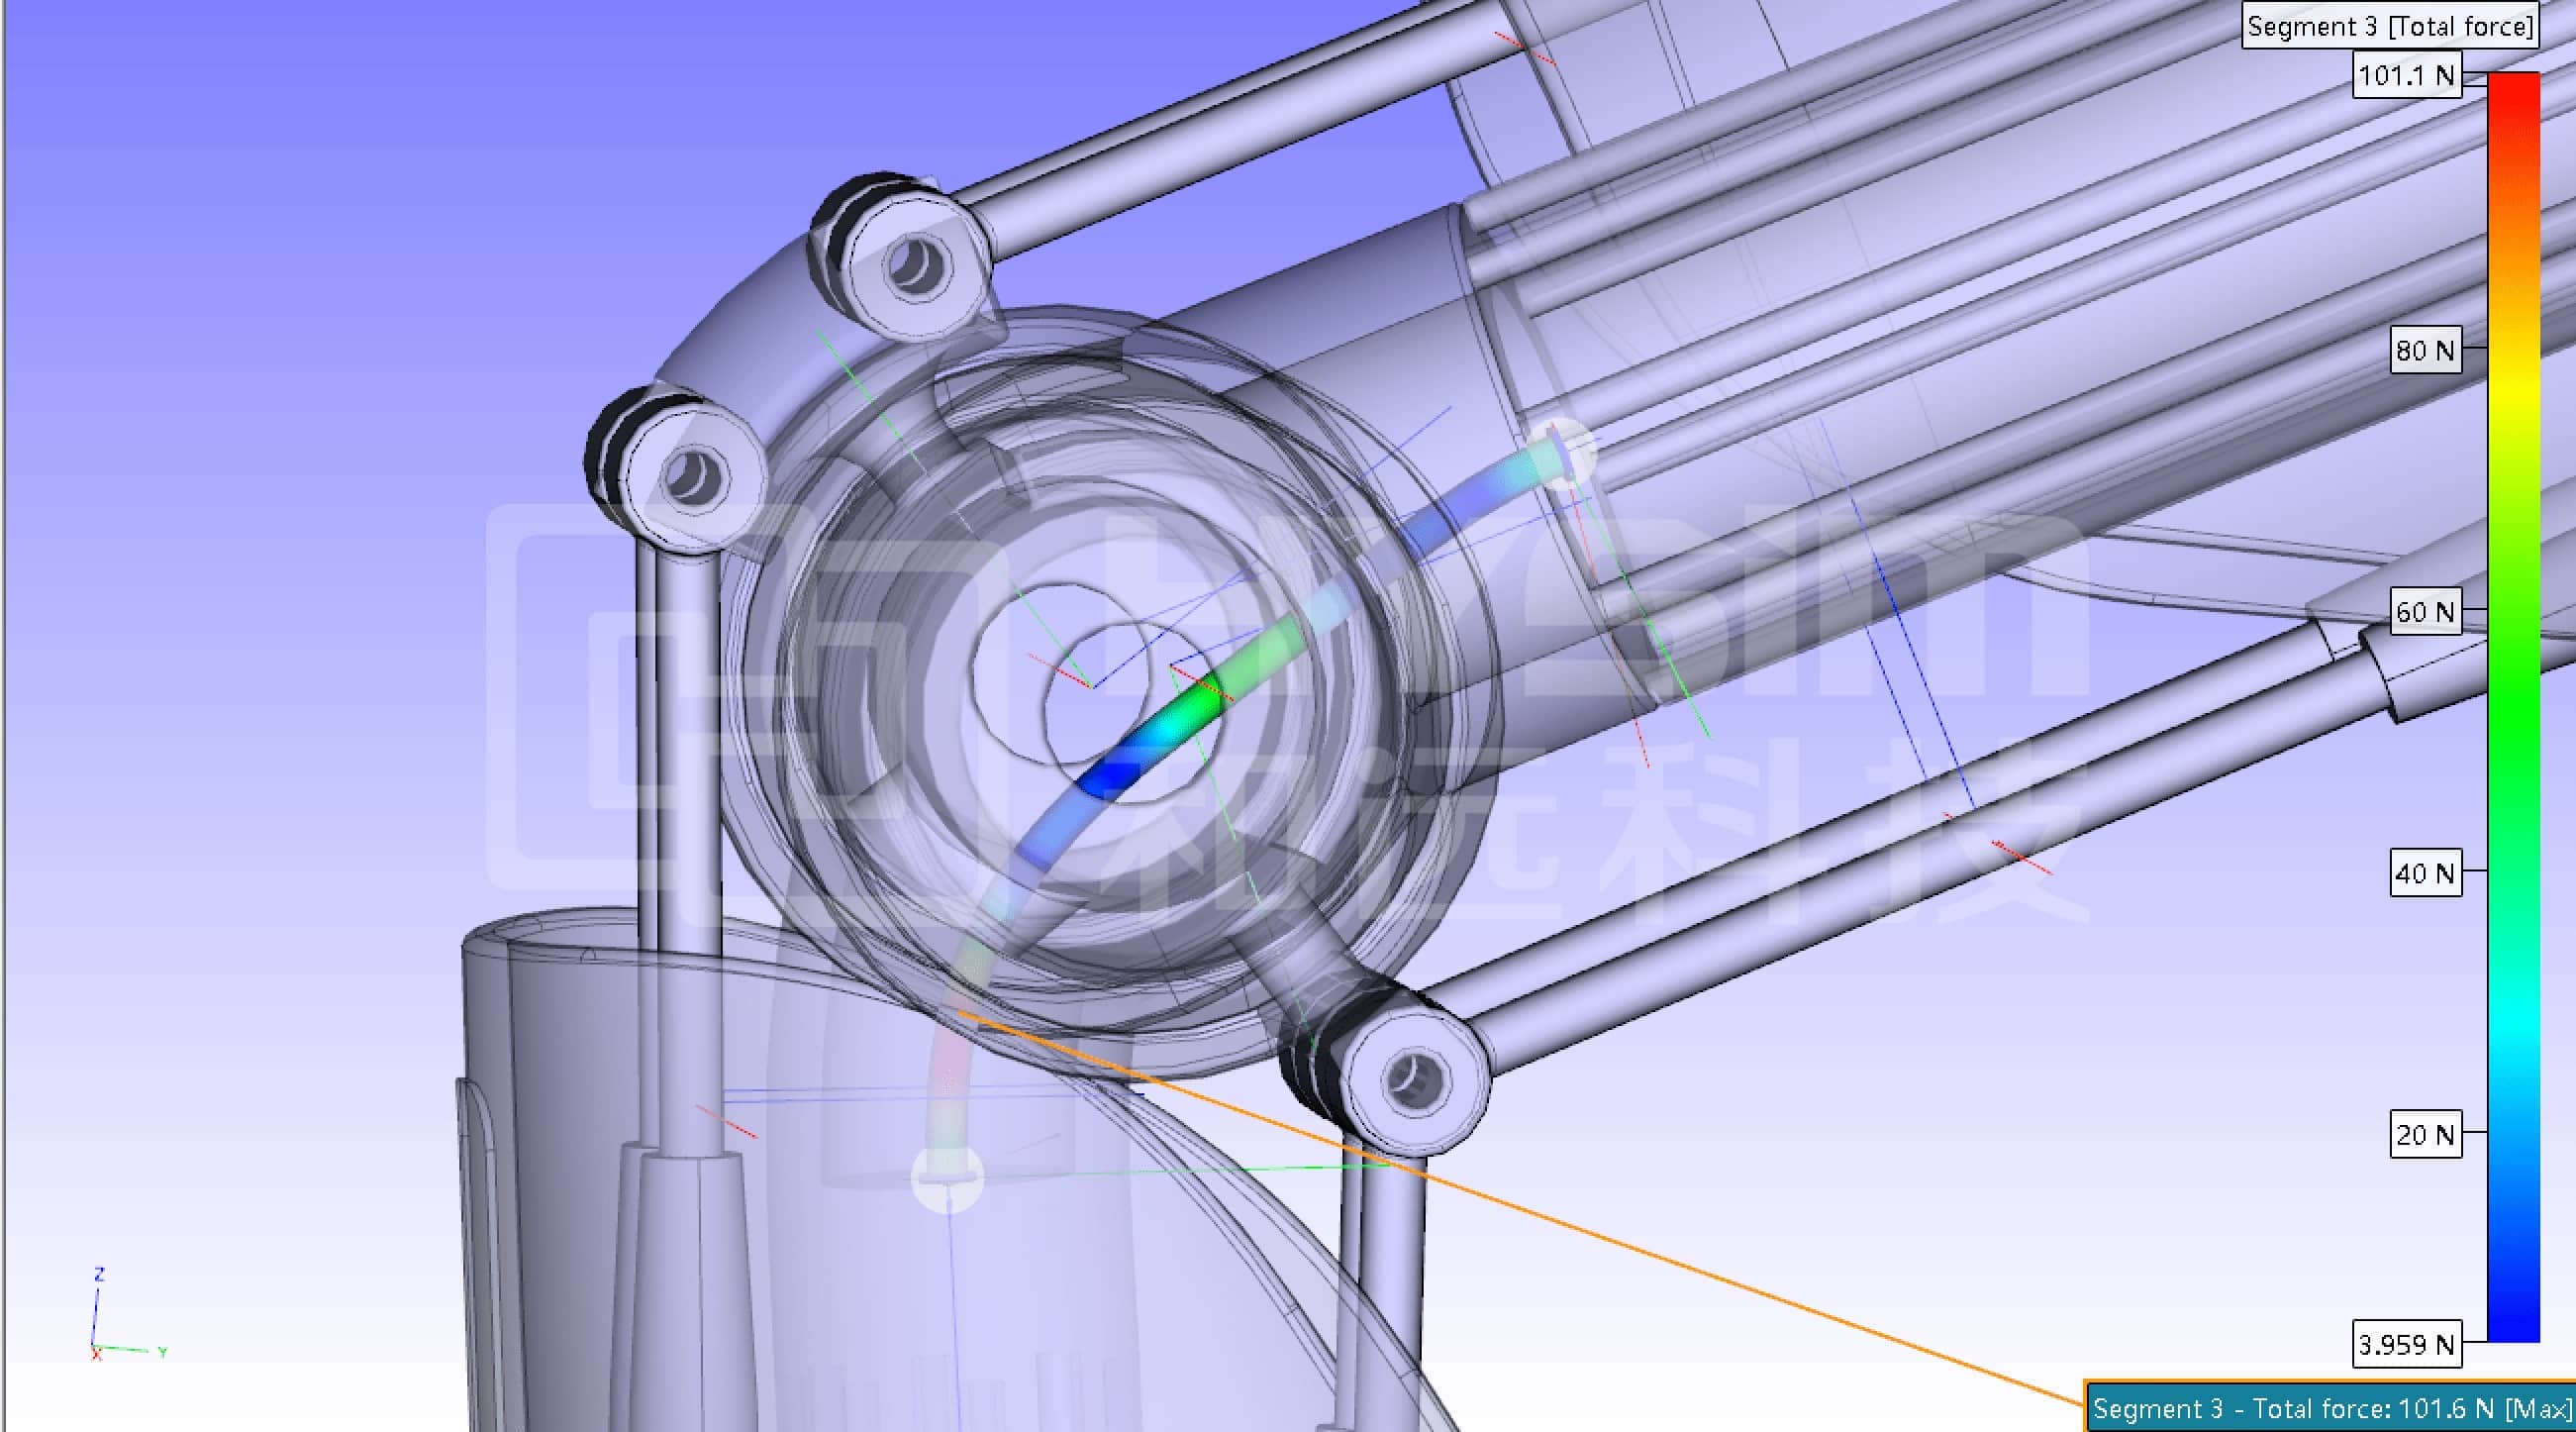
4. 线缆总力与总力矩:动态采集运动过程线缆总力、总力矩变化,规避线缆受力过大拉扯焊点、接线端子,避免线缆拉断故障。
5. 线缆公差:基于选定公差项生成公差包络,识别生产装配阶段潜在风险,减少公差管控不当引发的装配卡死现象。
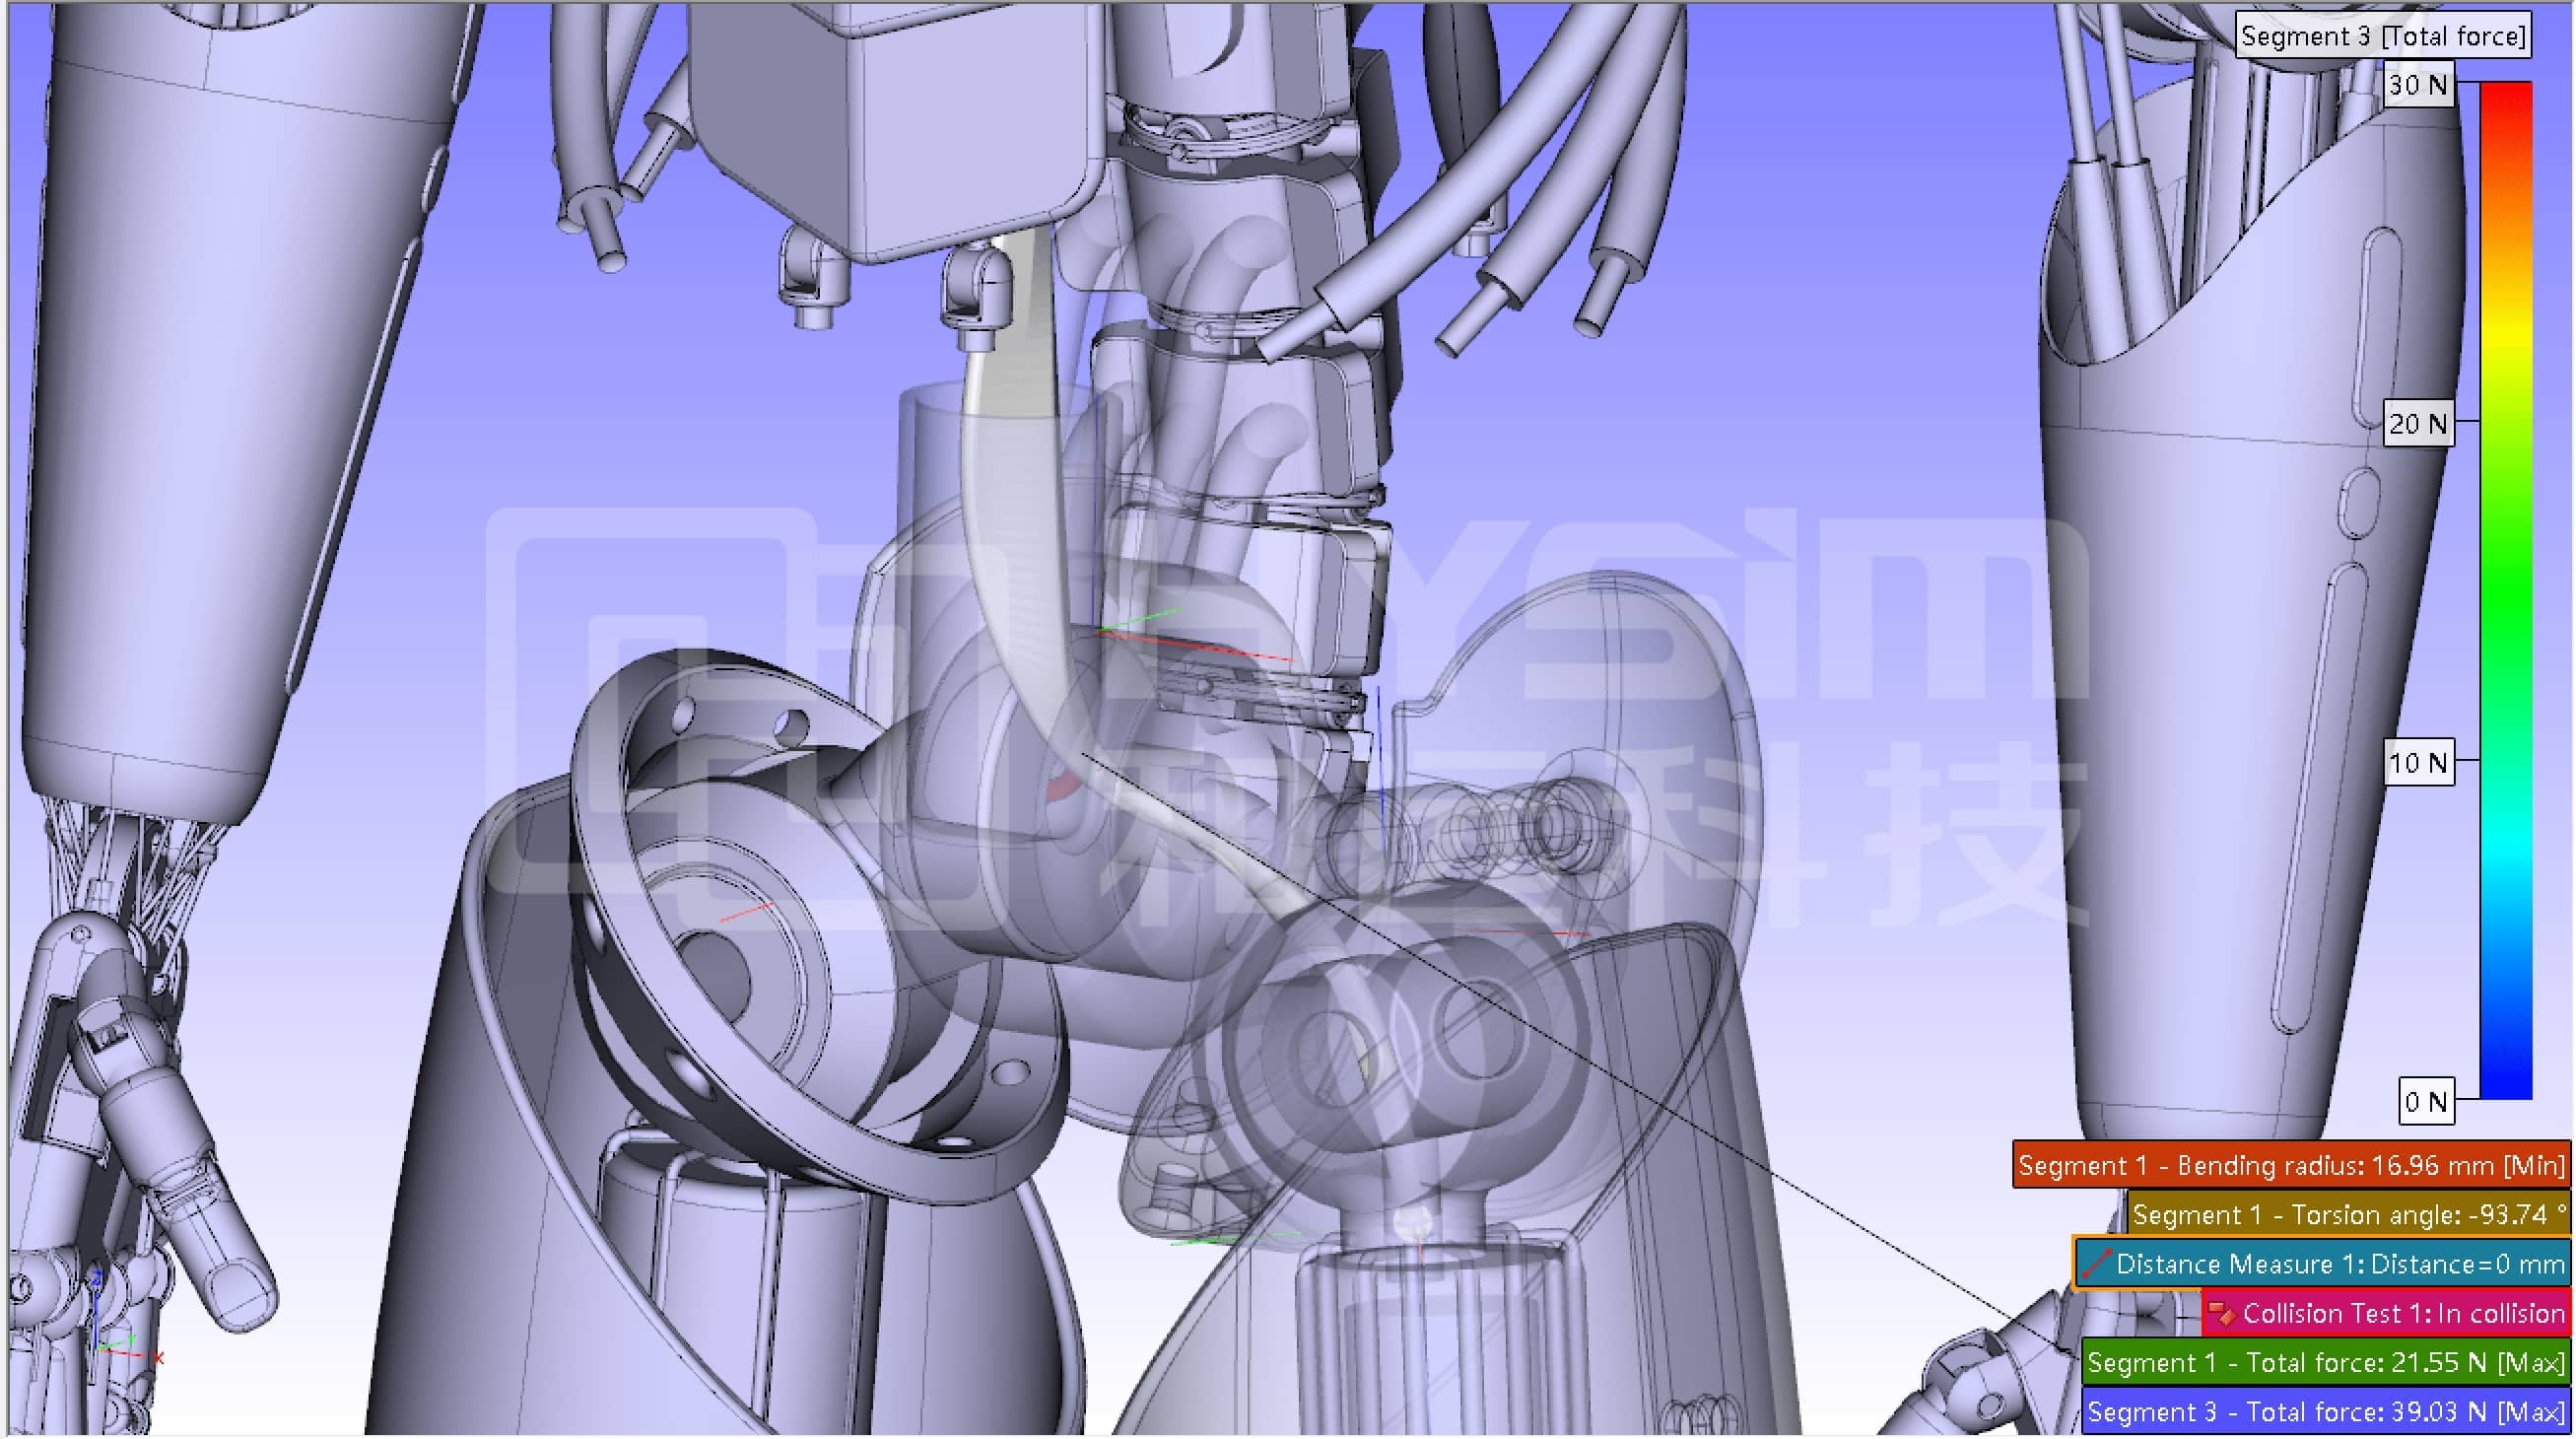
6. 线缆运动包络:记录线缆运动路径,输出可视化运动轨迹包络几何图形,支持数据导出,可导入 CAD 软件做运动空间复核,为结构设计预留合理空间。
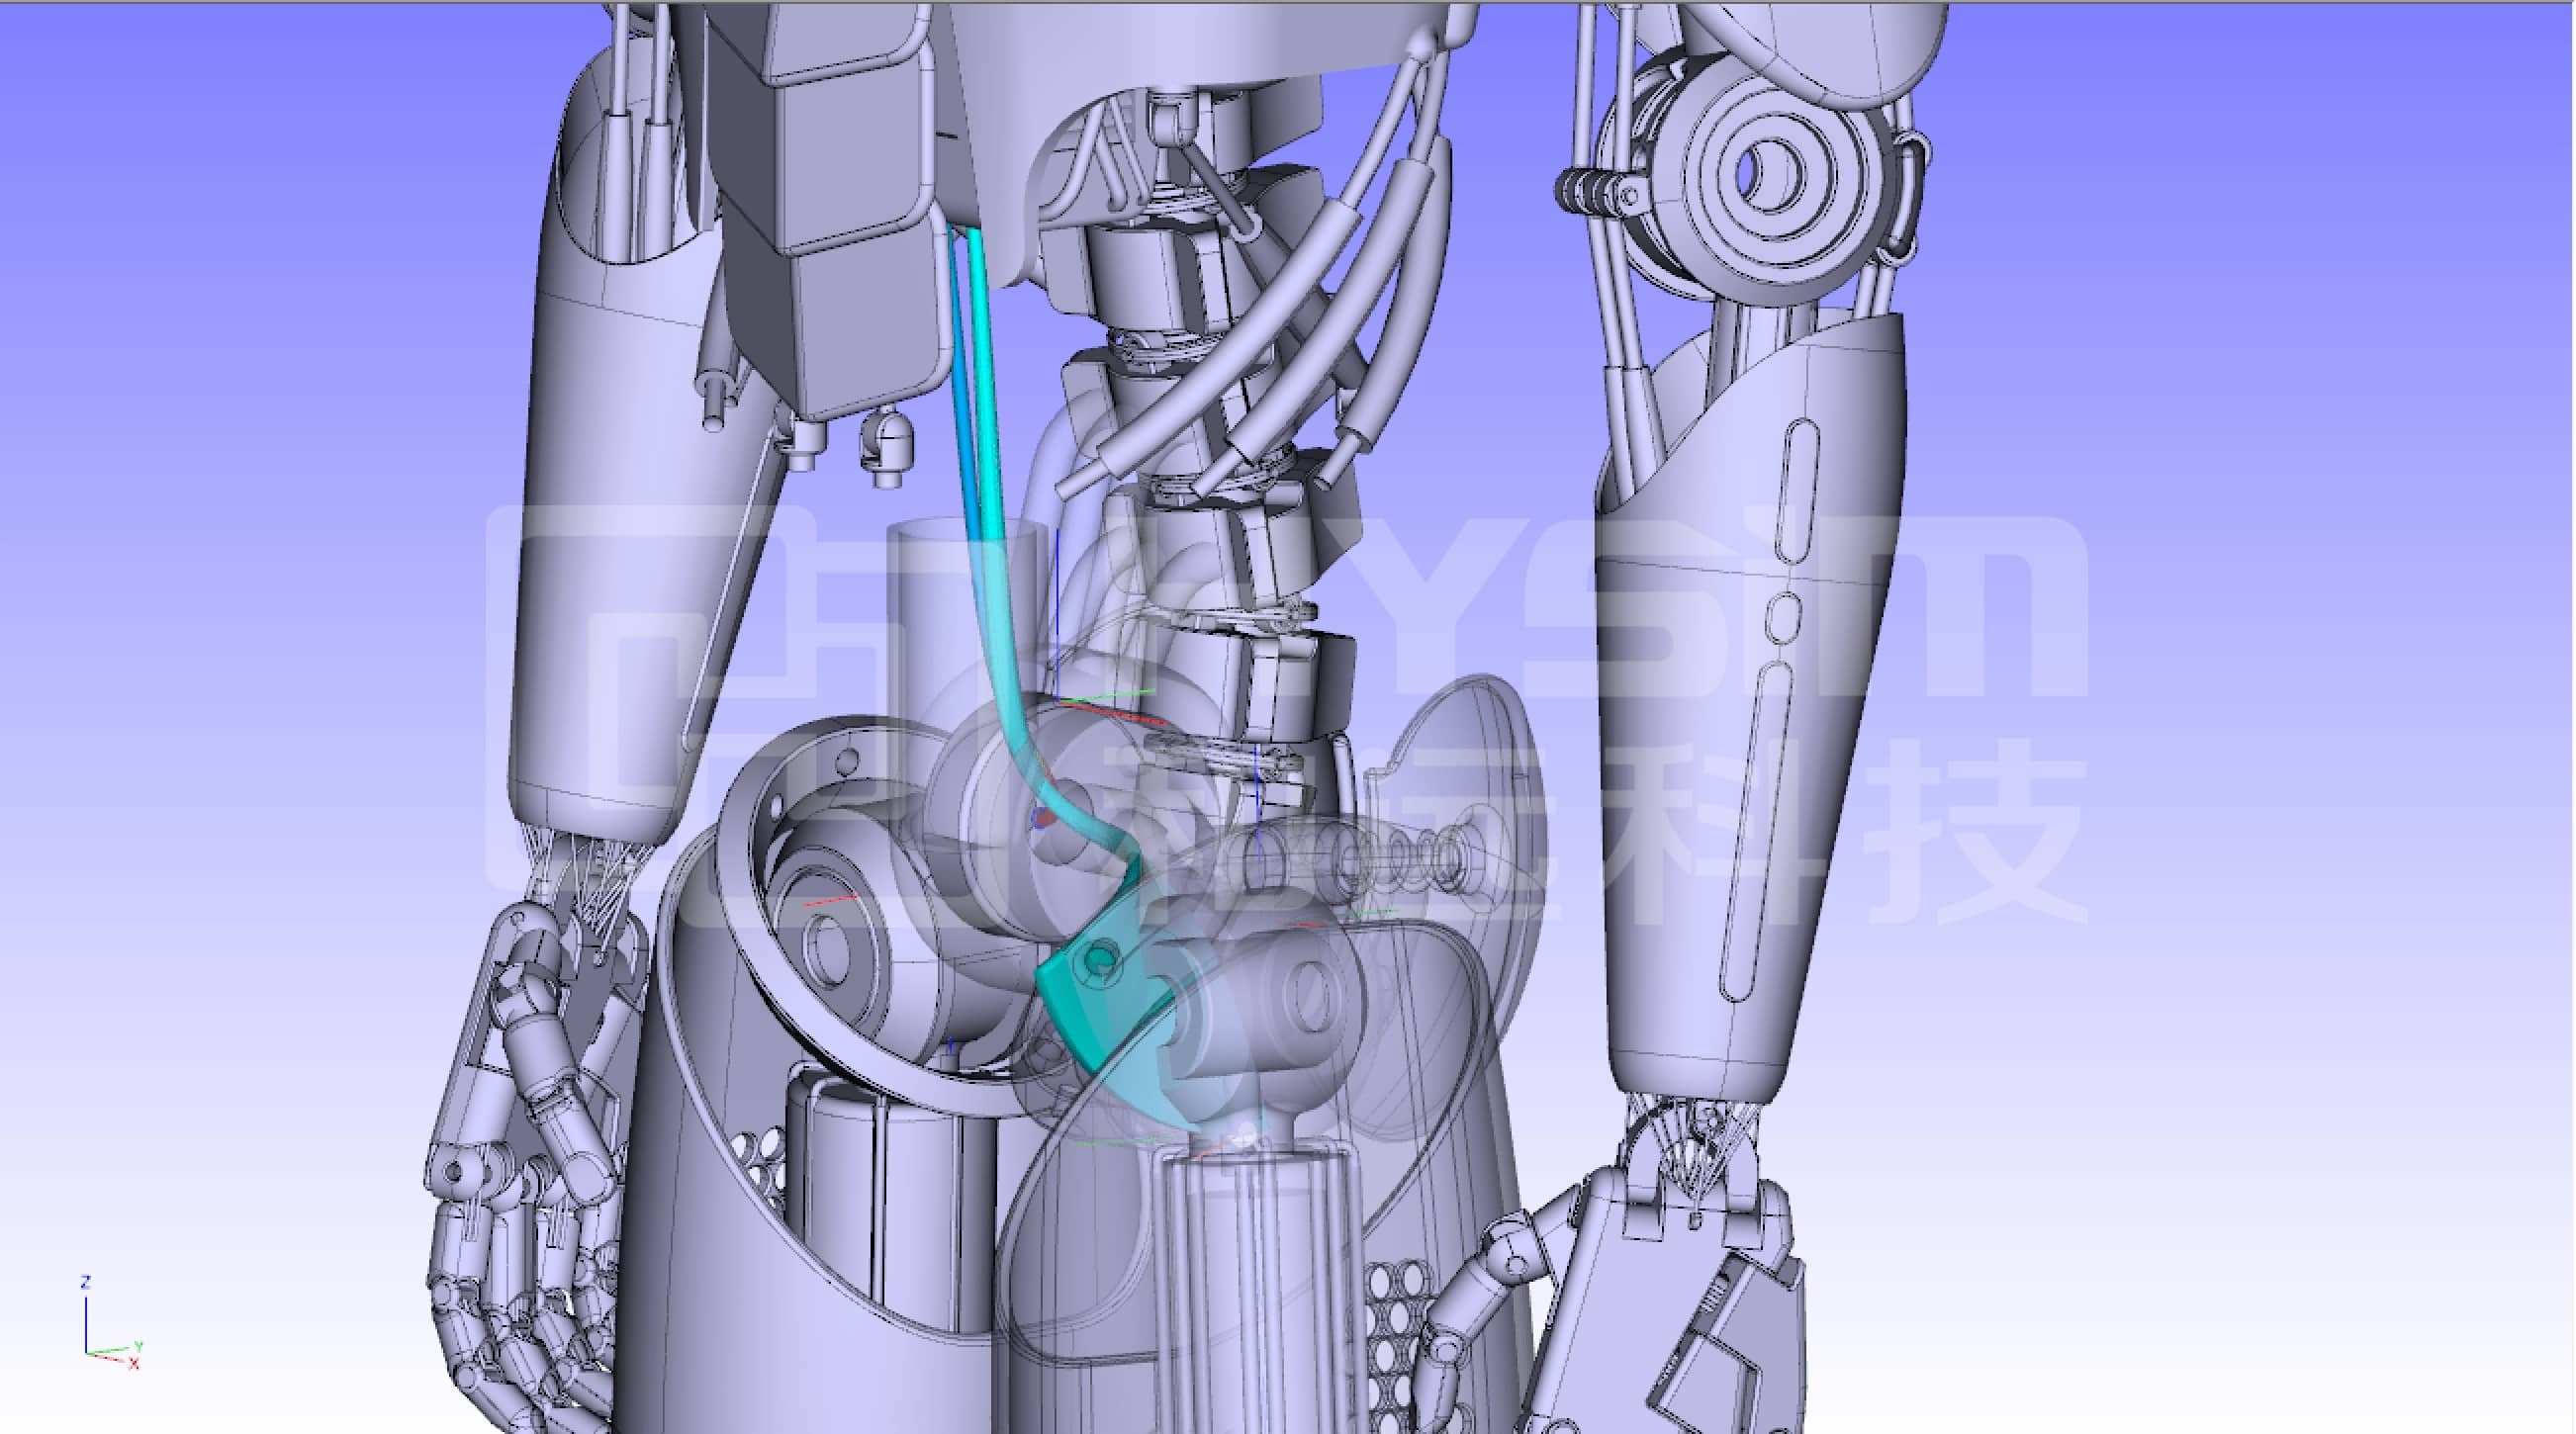
北京和远科技 IPS 具身智能机器人线缆仿真解决方案,可完成线缆材料、刚度参数配置,兼容 CATIA、NX 等主流 CAD 数据;无需复杂前处理,在设计阶段完成间隙干涉、弯曲半径、扭转角、受力力矩、公差、运动包络多维度动态校核,提前识别设计风险,减少物理样机投入,助力降本提质。